推荐上游偏航角
+25°
优化实际输出总功率
2368 kW
电网需求跟踪误差
0.0%
0° 无偏航基准功率
2190 kW
FIG. A功率响应曲线与目标水平线
FIG. B目标功率与实际出力对比 (Gauge)
绿色柱代表实际优化出力,砖红柱代表电网目标下达需求,灰柱为 0° 自然基准。
STEP 1 / DISPATCH
目标下发与边界校验
电网下达当前调度周期期望总功率 Ptarget,系统校验其是否处于风场物理可达功率区间 [Pmin, Pmax]。
STEP 2 / INVERSE SEARCH
代理模型反向搜索
调用
find_yaw_for_target 接口,在 1 毫秒内反向搜索使 |Ptot(γ) − Ptarget| 最小的最优偏航角 γ*。
STEP 3 / EXECUTE
闭环指令执行与补偿
将优化角下发至风电机组偏航驱动机构,若存在未建模扰动则由下层变桨 / 转矩控制器进行快速微调补偿。
NATURE FIG · 01PPO真实代表回合跟踪时序
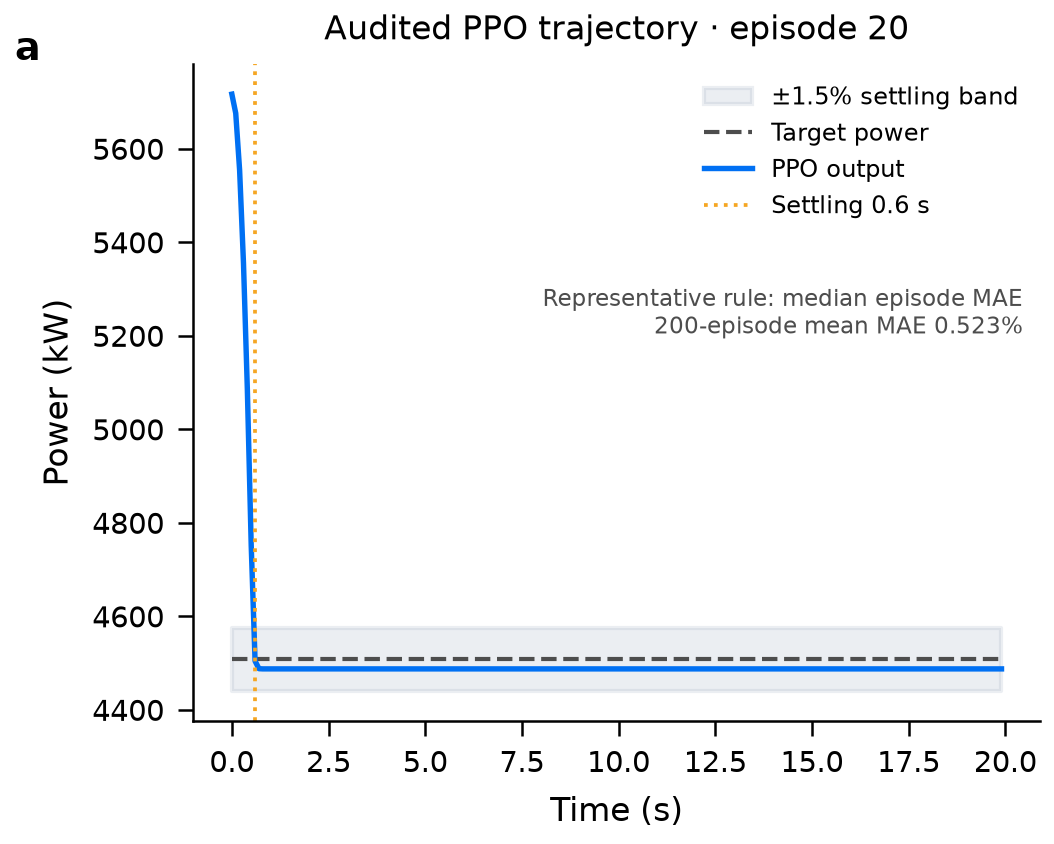
代表回合按“稳态 MAE 最接近 200 回合中位数”规则自动选取,曲线直接读取
ppo_eval_traces.json,阴影为 ±1.5% 调节带。200 回合平均稳态 MAE 为 0.523%。 PDFNATURE FIG · 02PPO 200 回合误差与调节时间分布
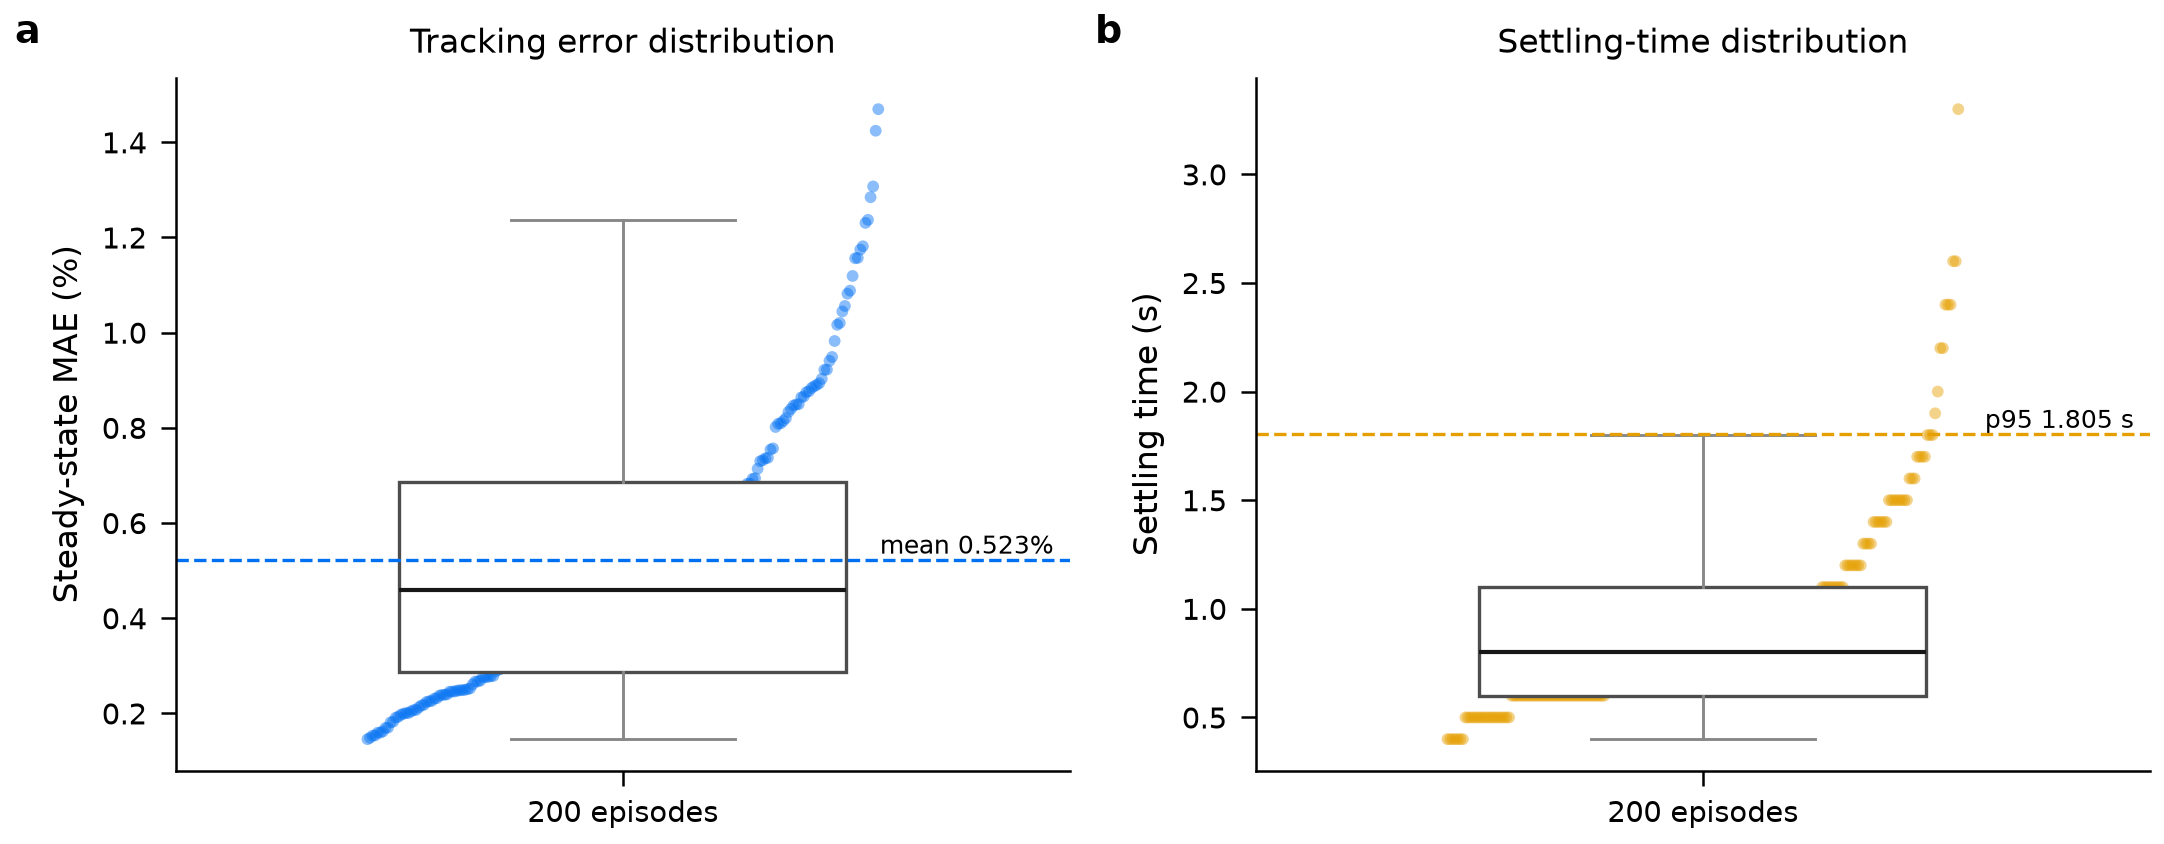
每个点代表一个固定测试回合。平均稳态 MAE 0.523%,平均调节时间 0.944 s,95 分位调节时间 1.805 s。仓库仅验证 seed 42,本图不作多模型种子稳定性声明。